CoRL 2026|移动双臂灵巧操作,也能从人类示范中学?
2026.11.06 · 收录日 2026.11.06 · 事件 · 论文 · 论文预印本
港科大等提出 DexRoam,用人类全身示范训练移动双臂灵巧操作策略
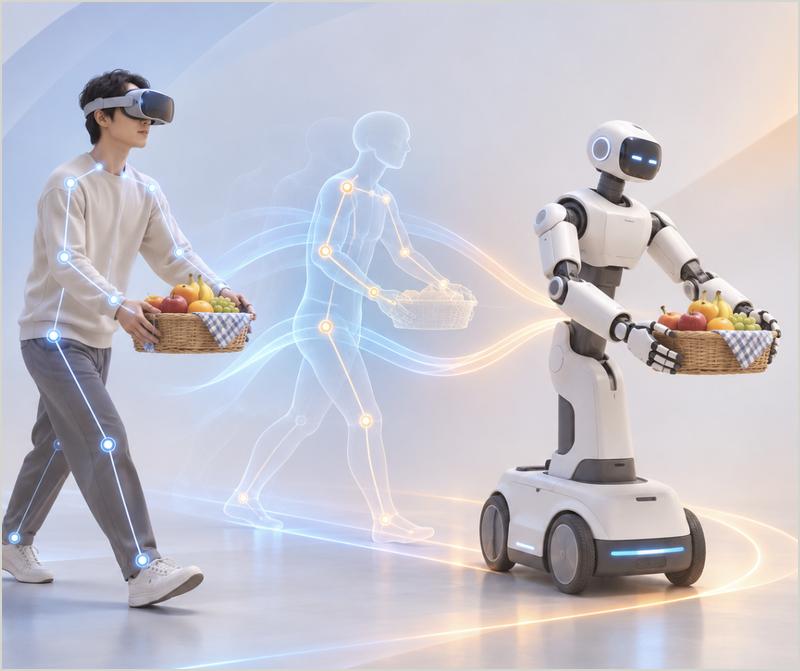
香港科技大学、北京智源研究院、北京大学等机构联合提出 DexRoam,构建从第一视角人类示范采集、三阶段人机动作对齐到机器人策略学习的完整系统,已被 CoRL 2026 接收。实验显示,结合人类示范后 GR00T N1.7 平均成功率从 29% 提升至 56%,π₀.₅ 从 32% 提升至 57%,机器人数据减半仍可达到接近完整基线的表现。
- DexRoam 用 Meta Quest 3 头显和头戴式 ZED Mini 双目相机采集第一视角全身示范,无需外部动捕设备或环境标记。
- 三阶段人机动作对齐包括本体对齐、动作语义对齐和时间对齐,MMD 与 SWD 指标分别平均降低 41.7% 和 31.1%。
- 在 GR00T N1.7 与 π₀.₅ 两个 VLA 模型、五项任务上,三种结合人类示范的训练策略均带来性能提升。
- 「人类预训练+人机联合微调」表现最佳,机器人数据量减半仍能达到与完整机器人数据基线相近的任务表现。
- 团队已开源采集与对齐代码、策略训练代码,为后续研究提供支持。
为什么值得看
人类示范可替代约一半高成本机器人遥操作数据
适合谁关注
机器人学习、具身智能与 VLA 方向研究者