CoRL 2026|浙大联合TeleAI提出GR-BC,用图搜索从机器人试错中找出有效动作
2026.11.02 · 收录日 2026.11.02 · 事件 · 论文 · 论文预印本
浙大与TeleAI提出GR-BC,用图搜索为动作加权,四项精细操作平均成功率约91%。
浙江大学沈春华团队联合中国电信人工智能研究院(TeleAI)与伽马智能白辰甲团队提出 Graph-Reweighted Behavior Cloning(GR-BC),把同一任务的多次尝试构建成图,用反向 Dijkstra 搜索估计进度并为动作块加权。该工作已被 CoRL 2026 接收,在四孔零件装配、显卡插装、双螺钉拧紧和内存条插装四项真机任务上,以 X-VLA 为骨干平均成功率约 91%,类 DAgger 等权聚合基线平均为 64%。
- GR-BC 用冻结的 MCR 视觉编码器提取三视角表征并结合夹爪状态编码图节点,时间边与相似边分别连接同轨迹节点和跨轨迹节点。
- 算法从成功终点反向 Dijkstra 搜索,计算各状态到成功的最小图路径代价作为剩余步数,再线性插值到每一帧。
- 每个动作块需同时通过净进展超阈值和最大回退未超限两道检查,通过者获得有上下界正权重,其余权重为零,直接乘在原有 VLA 监督损失上。
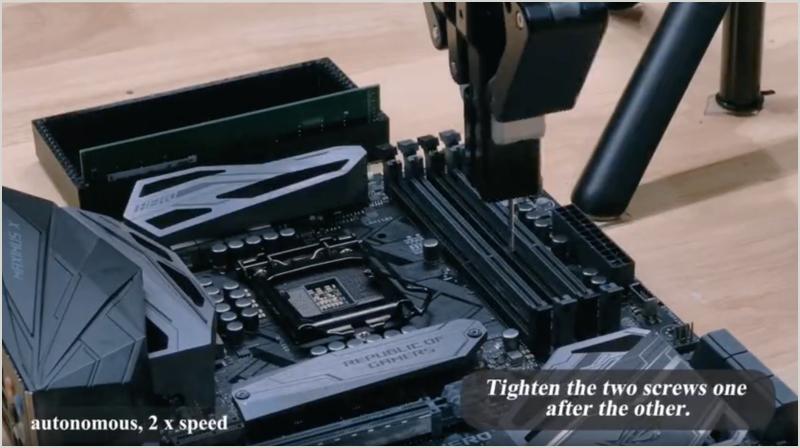
- 真机实验覆盖四孔零件装配、显卡插装、双螺钉拧紧和内存条插装,X-VLA 骨干下成功率依次为 98%、93%、89% 和 83%,平均约 91%。
- 进度评测中 GRP 的成功—失败终点进度差为 0.97,局部偏离检出比例为 0.92,能捕捉成功过程中的退步。
为什么值得看
用图搜索把多次不完美示范中的有效动作挑出来,为精细操作提供新训练思路。
适合谁关注
机器人操作、具身智能与 VLA 后训练方向的研究者和工程师。