NeurIPS 2026 Spotlight|机器人探索未知世界,为什么不能只认一条路?天大团队提出FAME
2026.10.29 · 收录日 2026.10.29 · 事件 · 论文 · 媒体报道
天津大学与合工大提出FAME,用多锚点生成替代单目标预测,入选NeurIPS 2026 Spotlight。
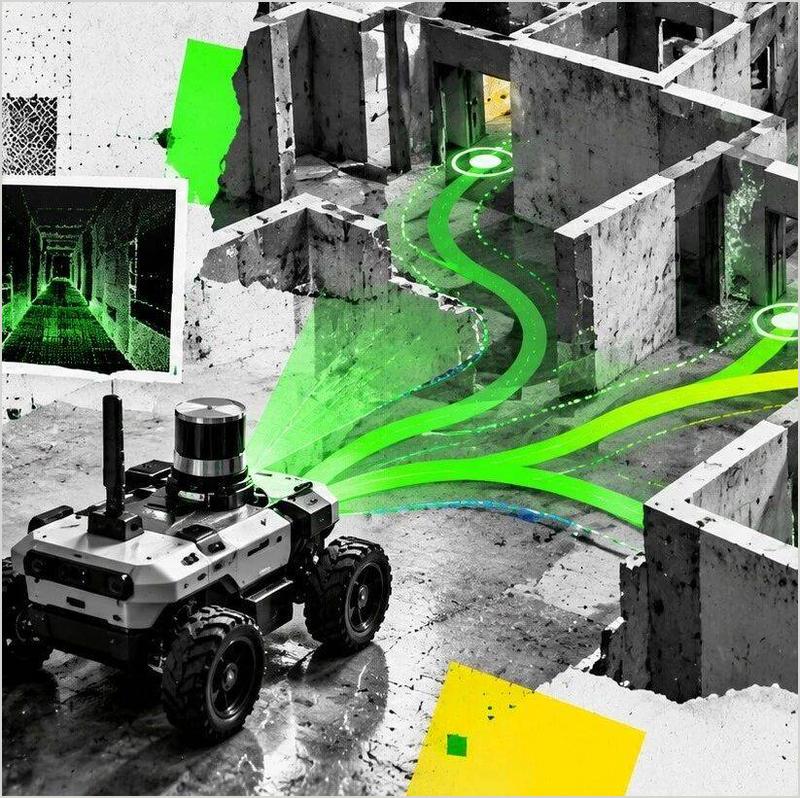
天津大学与合肥工业大学团队提出FAME(Flow-driven Anchor-based Multimodal Exploration),用Conditional Flow Matching同时生成多个探索目标,再经路径规划、探索模式聚类和分层选择确定路线。该成果被NeurIPS 2026接收并入选Spotlight,在AiMDoom最难的Insane设置下最终覆盖率从NBP的47.2%提升至53.4%。
- FAME用Conditional Flow Matching同时生成多个探索目标(Anchor),而非只预测一个长期目标
- 基于A*路径规划器为每个Anchor生成候选路径,再按路径终点、几何形状、前段执行行为与绕障拓扑聚类
- 采用分层选择:先选探索模式,再在模式内筛选具体路线,避免在相似候选间反复切换
- AiMDoom四个难度级别最终覆盖率与AUC均领先,Insane设置下覆盖率从47.2%提升至53.4%
- AiMDoom训练后直接迁移MP3D不微调,重建完成率达68.45%,比NBP的61.81%高6.64个百分点
为什么值得看
看机器人如何在未知环境中保留多种探索可能,而非提前押注一条路。
适合谁关注
关注具身智能、主动三维建图与机器人自主探索的研究者和从业者。