用 SimReady 资产在 Isaac Sim 搭建机器人抓取放置仿真
2026.11.14 · 收录日 2026.11.14 · 产品 · 技巧 · 官方发布
英伟达团队演示用 UR17G 机械臂与 Robotiq 夹爪完成饮料罐抓取放置
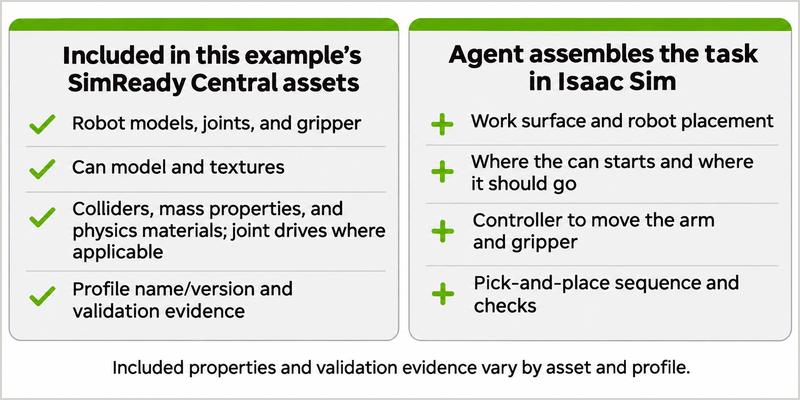
英伟达团队发布教程,演示在 Isaac Sim 中用 UR17G 机械臂、Robotiq 2F-140 夹爪和饮料罐搭建抓取放置场景。SimReady 指 OpenUSD 资产已按用例预置碰撞、质量、关节与关节驱动等仿真属性,SimReady Central 资产库托管在 Hugging Face 上,可复用带验证证据的机器人与物体资产。
- SimReady 指 OpenUSD 资产已按特定仿真用例预置碰撞、质量、关节和关节驱动等属性
- SimReady 规范分三层:Profile(用例功能组)、Features(所需能力)、Requirements(每项功能的设置检查)
- 示例使用 UR17G 机械臂、Robotiq 2F-140 夹爪和饮料罐,需安装 Isaac Sim 6.2
- 运行前应检查关节限位与驱动设置、小幅运动与夹爪开合、以及罐体与工作面的接触行为
- 可用前沿 AI 模型(示例用 GPT-6 Sol)生成并执行任务代码,但需先检查生成代码与运行行为
为什么值得看
想上手机器人抓取仿真的人可照此流程复现
适合谁关注
机器人仿真工程师、Isaac Sim 使用者