AI开始教AI开车!无人驾驶的下一场竞赛,在虚拟世界打响
2026.11.04 · 收录日 2026.11.04 · 产品 · 行业动态 · 媒体报道
百度Apollo首次披露具身世界模型Apollo World,让无人车在虚拟城市与AI智能体持续交互练车。
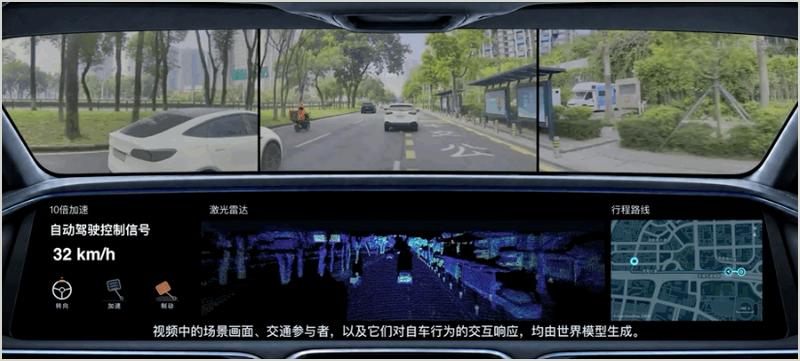
百度Apollo首次对外披露具身世界模型Apollo World,让萝卜快跑的端到端驾驶系统在虚拟城市中与AI智能体驱动的交通参与者持续互动。该模型每日虚拟路测里程可达十万公里,相当于一辆配备安全员的真实路测车连续测试约三年。
- Apollo World将车辆、行人建模为具备感知和决策能力的AI智能体,换一个驾驶动作整个交通局面都可能改变。
- 百度提出「2+3」判断标准:以因果性、交互性为基石门槛,以物理准确性、持久性和实时性为增益属性。
- 同一段道路可一键切换热带雨林、沙漠、极光道路、海岸、隧道甚至雪林等不同外部环境。
- 工程师可安排一整趟Robotaxi任务,从任意起点完成接单、接乘客、送达目的地全过程,多车还可并行组成虚拟车队。
- 萝卜快跑已落地全球28座城市,累计完成超2300万次出行服务,无人驾驶总里程突破3.5亿公里。
为什么值得看
看清无人驾驶如何用世界模型破解安全、智能与规模的不可能三角。
适合谁关注
关注自动驾驶、世界模型与AI仿真的从业者和爱好者。