NVIDIA 发布 Cosmos 3 四个开源世界模型,覆盖自动驾驶与机器人仿真
2026.11.06 · 收录日 2026.11.06 · 模型 · 新模型 · 官方发布
英伟达新增四个 16B 参数开源权重检查点,用于交互式世界模拟与多传感器驾驶场景生成。
NVIDIA 在 Cosmos 世界模型平台下新增 四个开源权重检查点,均基于 Cosmos 3 Nano 后训练,拥有 16B 可训练参数。它们分别面向多视角驾驶数据生成、相机与 LiDAR 同步流式仿真、模拟器控制转写实视频,以及机器人动作预测视频。模型采用 OpenMDW1.1 许可,允许商用与非商用。
- Cosmos3-Nano-Transfer-Auto:生成多视角驾驶数据,支持最多 11 路相机与 RGB–LiDAR 联合生成
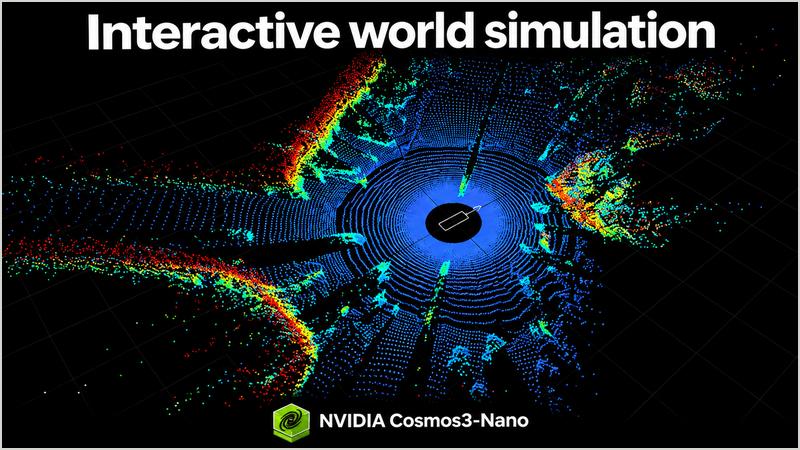
- Cosmos3-Nano-Sim-Auto:以少量去噪步数流式输出同步相机视频与 LiDAR,支持长时交互推演
- Cosmos3-Nano-Sim-Transfer:将模拟器控制与文本提示转为写实视频
- Cosmos3-Nano-Sim-Bimanual:根据机器人或相机动作预测视频
- 四个模型均为 Cosmos 3 Nano 后训练示例,16B 可训练参数,采用 OpenMDW1.1 许可
为什么值得看
开源权重与后训练配方,为世界模型研究提供可复现起点。
适合谁关注
世界模型、自动驾驶仿真与机器人学习方向的研究者和开发者。