中国机器人学会隔墙“递眼色”!成功率从0飙到100%,组队干活不烧心
2026.11.13 · 收录日 2026.11.13 · 模型 · 新模型 · 媒体报道
星尘智能推出CoMind框架,让机器人主动交换任务关键信息,独立完成动作决策。
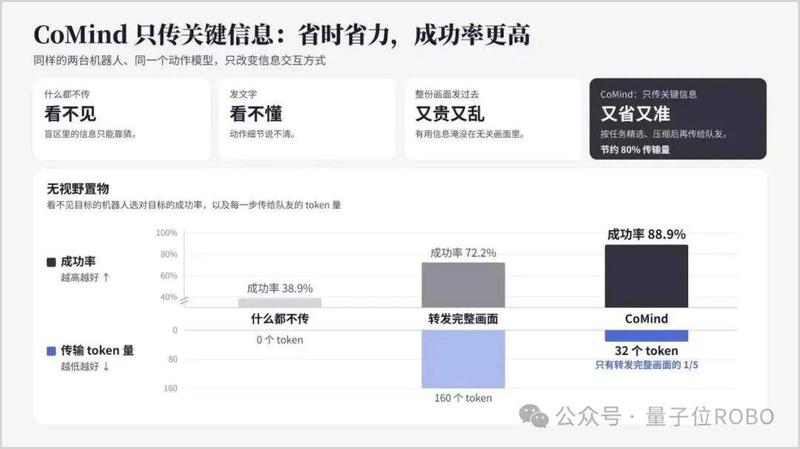
深圳具身智能公司星尘智能发布多机协同框架CoMind(Be My Eye),让机器人主动交换任务关键信息并独立完成动作决策。在隔墙拿笔任务中,两台机器人彼此完全看不见,成功率从0%提升到100%;盲盒置物准确率从38.9%提升至88.9%,通信信息量减少约80%。
- CoMind核心能力为去中心化的主动共享,以及任务关键信息的精选与压缩,减少对统一中心控制器的依赖。
- 隔墙拿笔任务中,两台机器人彼此完全看不见,通过共享关键信息配合,成功率从0%提升到100%。
- 盲盒置物任务中,不共享信息准确率为38.9%,CoMind将准确率提高至88.9%,通信信息量减少约80%。
- 框架分两阶段:任务相关上下文提取,以及双向共享与协同动作生成,并引入动作级反向传播。
- 星尘智能展示六项真机测试:隔墙拿笔、盲盒置物、纸箱组装、叠被收纳、冰箱补货和哑铃组装。
为什么值得看
多机协作中信息交换与动作决策如何结合,有真机数据支撑。
适合谁关注
关注具身智能、多机器人协作的研究者和从业者。